Eng


 Ana Sayfa / Haberler / Sektör Haberleri / DC Motorları Anlamak: Profesyonel Mikro DC Motorlara Karşı Basit Bir Yapı Nasıl Yapılır
DC Motorları Anlamak: Profesyonel Mikro DC Motorlara Karşı Basit Bir Yapı Nasıl Yapılır
 2026.06.03
 Sektör Haberleri
A doğru akım motoru manyetik alan ile akım taşıyan iletkenler arasındaki etkileşimi kullanarak doğru akım elektrik enerjisini mekanik dönme enerjisine dönüştürür. Pil, bakır tel, kalıcı mıknatıs ve ataş komütatörden oluşan basit bir DC motoru 30 dakikadan kısa sürede yapabilirsiniz. — ancak inşaat sürecinin tamamının anlaşılması, ticari motorların, özellikle de neden mikro DC motorlar , bu kadar hassas toleranslara göre tasarlanmıştır. Bu makale, ev yapımı yapılardan profesyonel mikro motor özelliklerine kadar her şeyi kapsar.
Her DC Motorun Temel Bileşenleri
Bir DC motor oluşturmadan veya seçmeden önce temel parçalarını anlamanız gerekir. Her bileşen, elektriğin rotasyona dönüştürülmesinde tartışılmaz bir rol oynar.
- Stator: Kalıcı mıknatıslar veya alan sargıları yoluyla manyetik alan sağlayan sabit parça.
- Rotor (Armatür): Dönen parça, akımı taşıyan ve tork üreten bakır bobinlerle sarılır.
- Komütatör: Sürekli dönüşü korumak için armatür bobinlerindeki akımın yönünü tersine çeviren bölümlü bir bakır halka.
- Fırçalar: Akımı harici devreden komütatöre aktaran karbon veya grafit kontaklar.
- Şaft: Yüke mekanik güç sağlayan çıkış aksı.
- Muhafaza/Çerçeve: Demir çekirdekli tasarımlarda yapısal destek ve manyetik akı yolu sağlar.
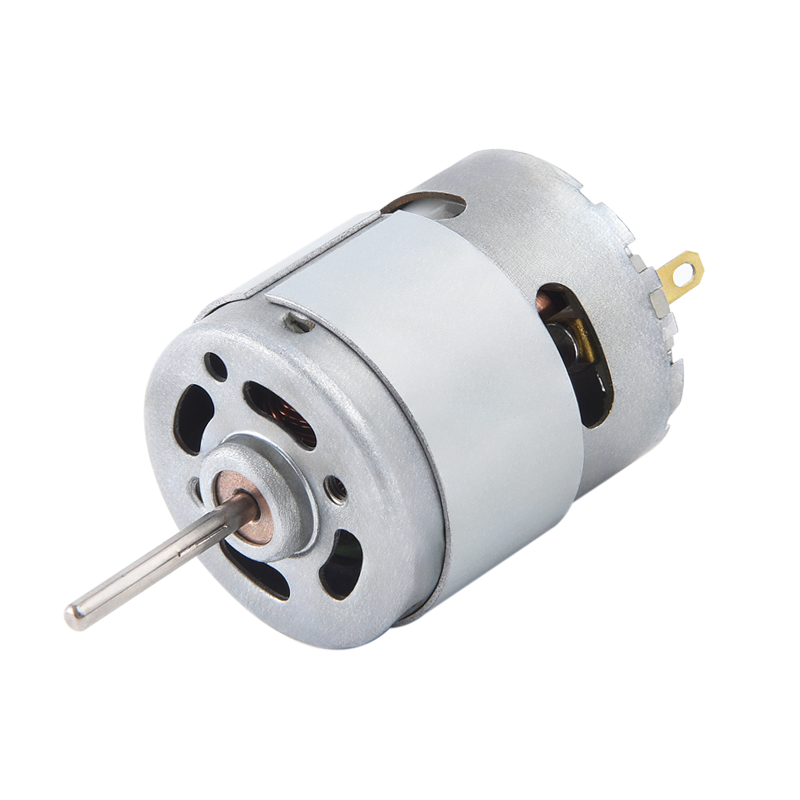
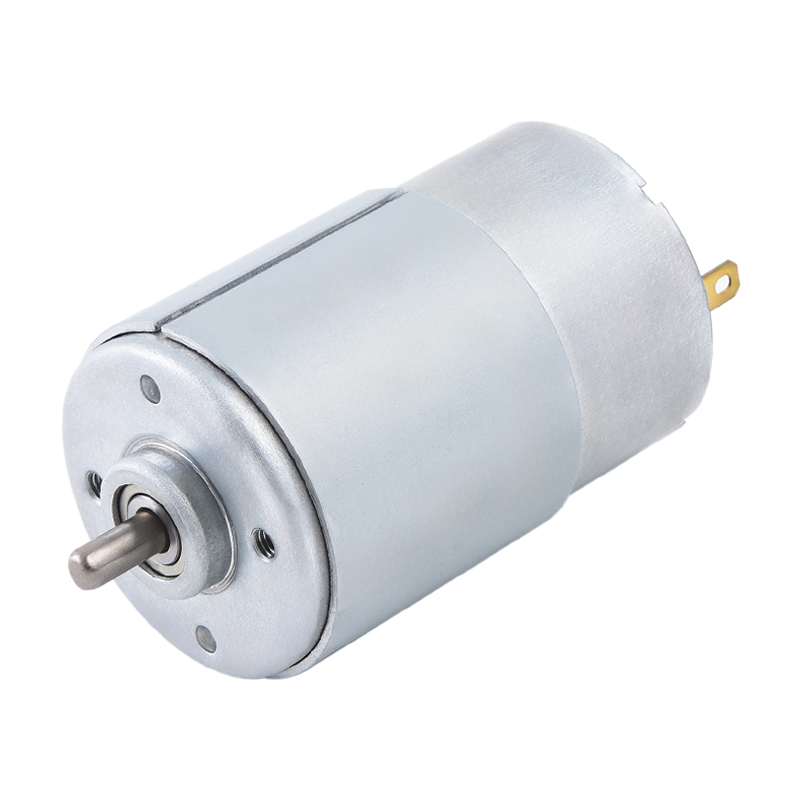
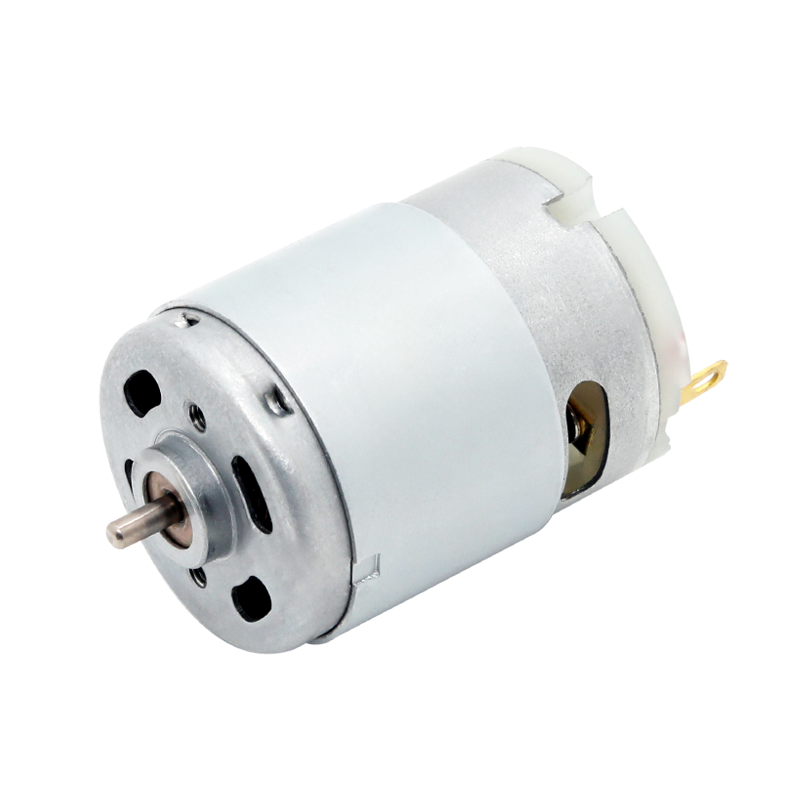
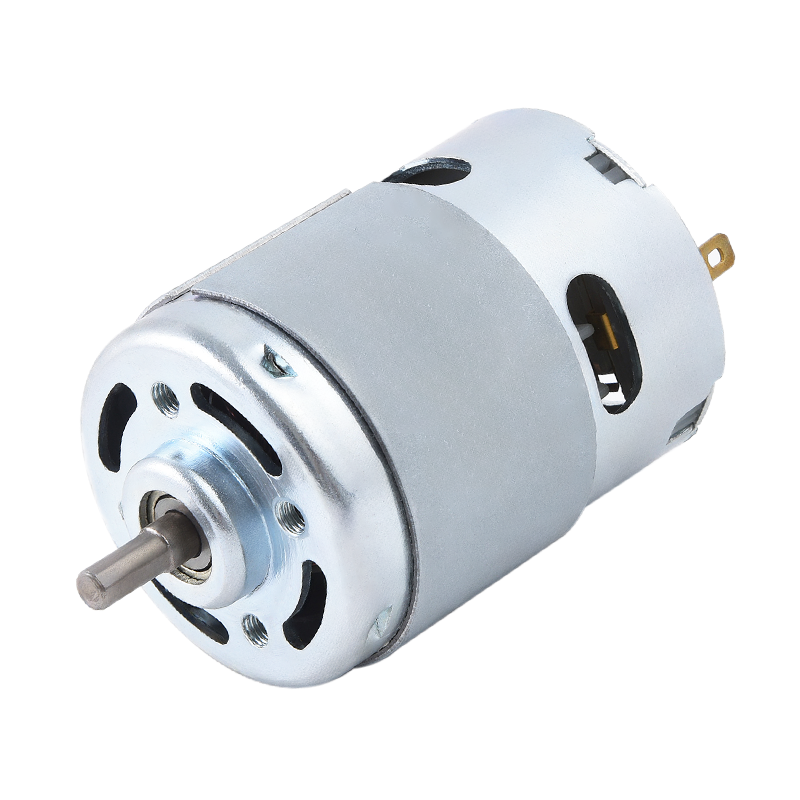
Drone'lar, işitme cihazları veya hassas tıbbi ekipmanlar gibi cihazlarda kullanılan mikro DC motorlarda, altı bileşenin tümü, çapı 1,5 mm'ye kadar küçültülmüştür. 4mm ancak temel fizik tam boyutlu bir endüstriyel motorla aynı kalır.
Temel Bir DC Motor Nasıl Yapılır: Adım Adım
Bu DIY yapımı, evdeki malzemeleri kullanarak çalışma prensibini göstermektedir. Uygulamalı bir referans modeli isteyen öğrenciler, eğitimciler ve mühendisler için idealdir.
Gerekli Malzemeler
- 1,5 V veya 3 V AA pil (veya pil tutucusu)
- Yaklaşık 1 metre 26 AWG emaye bakır mıknatıs teli
- İki büyük çelik emniyet pimi veya ataç (fırça destekleri için)
- Bir neodimyum veya seramik disk mıknatıs (minimum 10 mm çap)
- Zımpara kağıdı (ince taneli, 400)
- Bağlantıları sabitlemek için elektrik bandı veya lastik bant
Adım Adım İnşaat
- Armatür bobinini sarın: Kompakt bir bobin oluşturmak için bakır teli silindirik bir nesnenin (örneğin, AA pil) etrafına 15-20 kez sıkıca sarın. Kablo olarak her iki uçtan uzanan yaklaşık 3 cm'lik kablo bırakın.
- Bobini sabitleyin: Şekli korumak için iki serbest ucu bobin gövdesi etrafına iki kez sarın. Kablolar her iki tarafın merkezinden eksenel olarak uzanmalıdır.
- Komütatör kontaklarını hazırlayın: Bir uçta, emayeyi her taraftan tamamen zımparalayın. Diğer taraftan emayenin yalnızca üst yarısını zımparalayın. Bu asimetri, değiştirme etkisi yaratır; akım yalnızca dönüşün yarısı sırasında akar.
- Fırça desteklerini oluşturun: İki ataşı U şeklindeki yuvalara bükün ve bunları bant kullanarak pilin artı ve eksi terminallerine takın. Bobin uçları bu kızakların içinde dinlenecek ve dönecektir.
- Bobini dengeleyin: Bobin uçlarını ataş yuvalarına yerleştirin. Bobin dengesiz bir şekilde dönüyorsa, kütle merkezi dönme ekseniyle aynı hizada olacak şekilde yavaşça yeniden şekillendirin.
- Mıknatısı konumlandırın: Neodimyum mıknatısı doğrudan bobinin altına veya üstüne yerleştirin. Alan dinlenme konumunda bobin düzlemine dik olmalıdır.
- Test edin ve sorun giderin: Bobine hafif bir dönüş yapın. Dönmeye devam etmezse, kızaklardaki temas kalitesini kontrol edin, kabloları yeniden zımparalayın veya mıknatıs kutuplarını çevirin. Çalışan bir motor genellikle 1.000–3.000 dev/dak Bobin kütlesine ve mıknatıs gücüne bağlı olarak 1,5 V'luk bir beslemede.
DC Motor Sargı Konfigürasyonları ve Etkileri
Ticari DC motorlarda, alan sargıları ile armatür sargılarının bağlanma şekli, motorun hız-tork davranışını belirler. Dört standart konfigürasyon vardır:
| Sarma Tipi | Bağlantı | Hız Düzenlemesi | Tipik Uygulama |
|---|---|---|---|
| Serisi | Armatürle seri halinde alan | Zayıf (yük altında hız düşüyor) | Elektrikli çekiş, vinçler |
| Şant | Armatürle paralel alan | İyi (sabite yakın hız) | Tornalar, fanlar, konveyörler |
| Bileşik | Hem seri hem de şönt sargılar | Orta | Asansörler, presler |
| Kalıcı Mıknatıs | Alan sargısı yok; sabit mıknatıslar | iyi | Mikro DC motorlar, oyuncaklar, robotik |
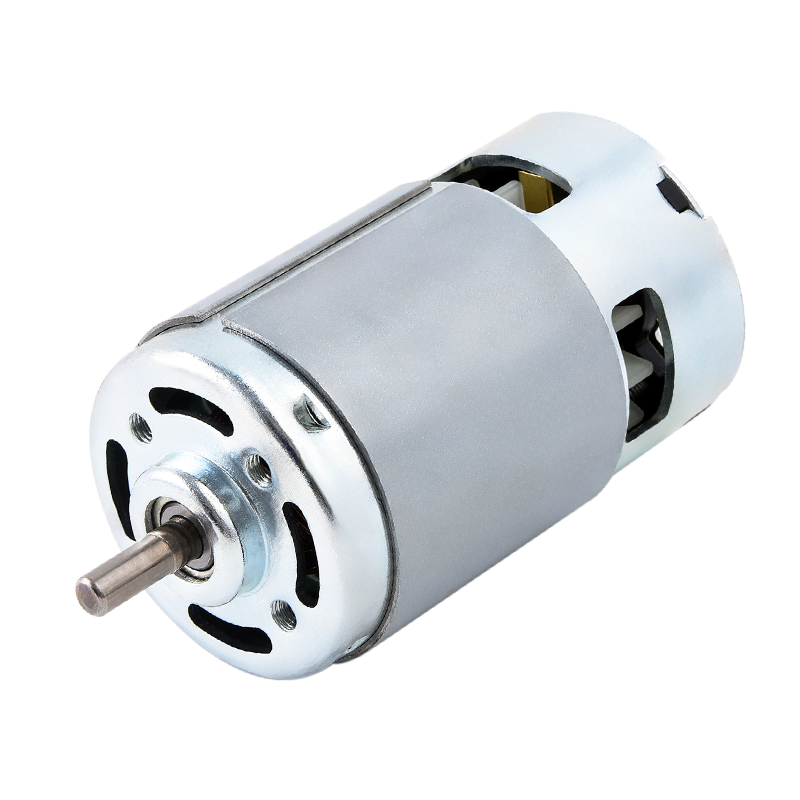
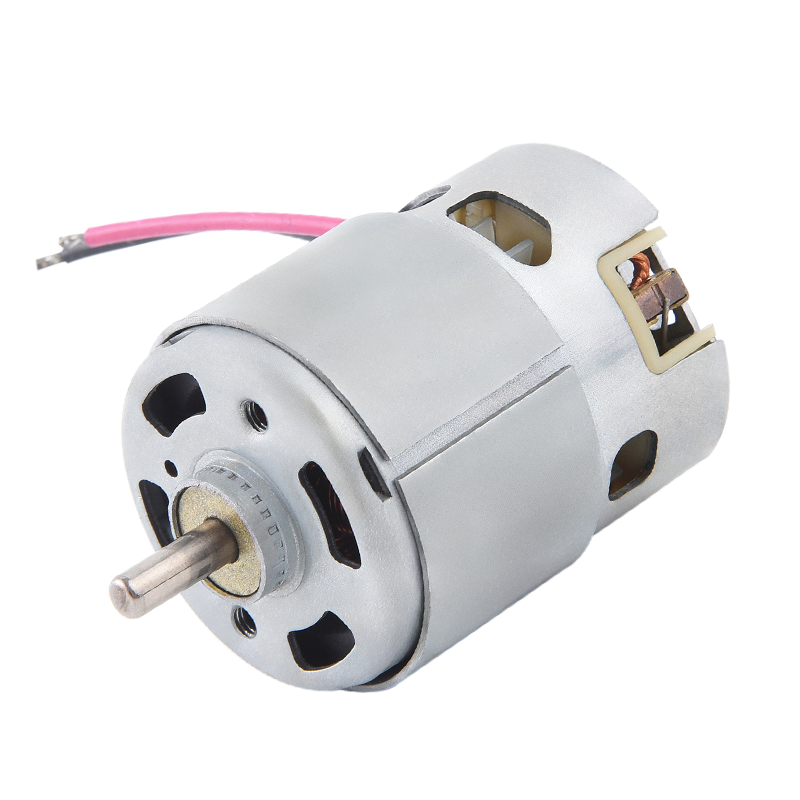
Kalıcı mıknatıslı DC (PMDC) motorlar, mikro motor segmentine hakimdir çünkü alan sargılarının ortadan kaldırılması boyutu, ağırlığı ve güç kayıplarını aynı anda azaltır. Çapı 50 mm'nin altındaki çoğu mikro DC motor bu konfigürasyonu kullanır.
Mikro DC Motorlar: Özellikler, Boyutlar ve Seçim Kriterleri
Mikro DC motorlar, standart DC motorların minyatürleştirilmiş versiyonlarıdır ve genellikle gövde çapı aşağıdaki motorlar olarak tanımlanır. 36 mm ve arasında bir çalışma voltajı 1,5 V ve 24 V . Boyutlarına göre hassasiyet, düşük güç tüketimi ve yüksek dönüş hızı için tasarlanmışlardır.
Ortak Mikro DC Motor Boyutu Sınıfları
| Tanım | Çap (mm) | Tipik Gerilim (V) | Yüksüz Hız (RPM) | Durma Torku (mNm) |
|---|---|---|---|---|
| 4mm class | 4 | 1,5 – 3 | 50.000 – 100.000 | 0,02 – 0,1 |
| 8 mm sınıfı | 8 | 3 – 6 | 20.000 – 60.000 | 0,1 – 0,5 |
| 12 mm sınıfı (130 tipi) | 12 – 15 | 3 – 12 | 8.000 – 25.000 | 1 – 10 |
| 24 mm sınıfı (280 tipi) | 24 – 28 | 6 – 24 | 3.000 – 15.000 | 10 – 80 |
| 36 mm sınıfı (370 tipi) | 35 – 36 | 12 – 24 | 2.000 – 8.000 | 50 – 300 |
Mikro DC Motor Seçerken Değerlendirilmesi Gereken Temel Parametreler
- KV derecesi (RPM/V): Volt başına hızı tanımlar. 5 V'ta 3.000 KV'lik bir motor, yüksüz koşullar altında yaklaşık 15.000 RPM üretir.
- Durma torku: Motorun sıfır hızda üretebileceği maksimum tork. Bu değerin aşılması saniyeler içerisinde aşırı ısınmaya neden olur.
- Yüksüz akım: Serbest dönerken çekilen akım, yatak sürtünmesini ve fırça kayıplarını gösterir. Tipik değerler: 8–24 mm motorlar için 20–150 mA.
- Terminal direnci: Daha düşük direnç daha fazla akım ve tork sağlar ancak daha fazla ısı üretir. Mikro motorlarda değerler 0,5 Ω ile 30 Ω arasında değişir.
- Çalışma noktasında verimlilik: Çoğu mikro DC motor en yüksek noktasına ulaşır %50–75 verimlilik durma torkunun yaklaşık %10-20'sinde.
DC Motor Performansında Manyetik Malzemelerin Rolü
Mıknatıs malzemesinin seçimi, özellikle her miligramın ve milimetreküpün önemli olduğu mikro formatlarda, bir DC motorun güç yoğunluğunu önemli ölçüde belirler.
- Ferrit (seramik) mıknatıslar: Düşük maliyetli, korozyona dayanıklı, ancak zayıf enerji yoğunluğu (~3,5 MGOe). Bütçe motorlarında ve oyuncaklarda yaygındır.
- Alniko mıknatıslar: İyi sıcaklık stabilitesi (540°C'ye kadar kullanılabilir), orta düzeyde enerji yoğunluğu (~5 MGOe). Eski motor tasarımlarında ve özel yüksek sıcaklık uygulamalarında bulunur.
- Samaryum Kobalt (SmCo): Yüksek enerji yoğunluğu (~18–30 MGOe), mükemmel ısı direnci (300°C'ye kadar). Havacılık ve askeri mikro motorlarda tercih edilir.
- Neodim Demir Bor (NdFeB): Mevcut en yüksek enerji yoğunluğu (~35–52 MGOe). Modern yüksek performanslı mikro DC motorların %80'inden fazlasında kullanılır Minimum hacimde maksimum tork sağlama yeteneği nedeniyle korozyona karşı koruyucu kaplamalar gerektirmesine rağmen.
Ferritten aynı boyutlara sahip bir NdFeB mıknatısına geçiş, motorun durma torkunu 3–5 kat artırabilir; bu nedenle minyatürleştirme, ancak 1980'lerin sonlarında NdFeB mıknatısların seri üretiminin ardından ticari olarak uygulanabilir hale geldi.
DC Motor Hız Kontrol Yöntemleri
Bir DC motorun hızının kontrol edilmesi neredeyse her gerçek dünya uygulamasında önemlidir. Üç ana yöntemin her biri farklı senaryolara uygundur:
Darbe Genişliği Modülasyonu (PWM)
PWM, besleme voltajını hızlı bir şekilde açıp kapatır. Görev döngüsünü (voltajın açık olduğu sürenin yüzdesi) değiştirerek etkin voltaj ve dolayısıyla hız kontrol edilir. 12 V'ta %50'lik bir görev döngüsü, 6 V ortalama voltaj gibi davranır. PWM oldukça verimlidir çünkü anahtarlama transistörü minimum düzeyde enerji harcar. Duyulabilir gürültüyü önlemek için 20–25 kHz frekanslar yaygındır. Bu, Arduino tabanlı motor sürücülerinde, L298N gibi H-köprü IC'lerinde ve çoğu mikro DC motor kontrol cihazında kullanılan standart yöntemdir.
Armatür Gerilim Kontrolü
DC besleme voltajının değiştirilmesi, hızı doğrudan temel hızın altına değiştirir. Bu yöntem düzgün hız kontrolü sağlar ve şönt ve PMDC motorlarda kullanılır. Değişken bir DC güç kaynağı veya bir dönüştürücü gerektirir, bu da onu PWM'den daha fazla donanım yoğun hale getirir.
Alan Zayıflatma (sarma alanı motorları için)
Alan sargı akımının azaltılması manyetik alanı zayıflatır ve rotorun azaltılmış tork pahasına temel hızdan daha hızlı dönmesine olanak tanır. Bu teknik, nominal değerin üzerinde hızlara olanak sağlar ve çekiş sistemlerinde ve endüstriyel iş mili tahriklerinde kullanılır.
Mikro DC Motorların Gerçek Dünya Uygulamaları
Mikro DC motorlar yüzlerce günlük ürüne yerleştirilmiştir. Uygulama aralıkları, genellikle 5 gramdan daha hafif olan bileşenlere ne kadar mühendislik sığdırıldığını göstermektedir.
- Tıbbi cihazlar: İnsülin pompaları, hassas doz hacimleri sağlamak için 6-10 mm PMDC motorlar kullanır. Cerrahi robotik aletler, ±0,1 mm dahilinde tekrarlanan konum doğruluğu sağlayabilen 24 mm sınıfı motorlara dayanır.
- Tüketici elektroniği: Akıllı telefonlardaki titreşim motorları, dokunsal geri bildirim için eksantrik dönen kütle ile 3 V'ta çalışan, genellikle 8-10 mm çapında, düz madeni para tipi mikro DC motorlardır.
- Otomotiv sistemleri: Modern bir binek araç şunları içerir: 40 ve 80 küçük DC motor Ayna ayarı, cam kaldırma, koltuk konumlandırma ve HVAC damperleri gibi işlevler için.
- Drone'lar ve RC araçları: 8-24 mm aralığındaki fırçalanmış mikro DC motorlar, küçük dörtlü helikopterlerdeki sapma, eğim ve yuvarlanma eksenlerine güç sağlar, ancak daha uzun ömür için fırçasız tasarımlar giderek daha fazla tercih edilmektedir.
- Endüstriyel otomasyon: Mikro DC motorlar, makine görüş kameralarındaki odak mekanizmalarını ve milimetrenin altında konumlandırma gerektiren kompakt CNC tablalarının kılavuz vidalarını çalıştırır.
Yaygın DC Motor Arızaları ve Teşhis Edilmesi
İster kendiniz bir DC motor inşa etmiş olun ister bir üründe mikro motor bakımı yapıyor olun, arıza modlarını anlamak zamandan tasarruf etmenizi sağlar ve hasarı önler.
| Belirti | Muhtemel Neden | Teşhis Yöntemi |
|---|---|---|
| Motor dönmüyor | Armatürde açık devre veya fırça teması kesildi | Terminal direncini ölçün; ∞ olmamalı |
| Fırçalarda aşırı kıvılcım oluşması | Aşınmış fırçalar, kirli komütatör veya aşırı yük | Komütatör yüzeyini inceleyin; mevcut çekilişi kontrol et |
| Düşük hız veya düşük tork | Manyetikliği giderilmiş kalıcı mıknatıslar veya yüksek fırça direnci | Yüksüz hızı veri sayfasıyla karşılaştırın; fırça temas basıncını kontrol edin |
| Aşırı ısınma | Durma torkuna yakın sürekli çalışma | Akımı ölçün; mevcut durak derecesi ile karşılaştırın |
| Titreşim veya gürültü | Bükülmüş mil, aşınmış yataklar veya bobin dengesizliği | Şaftı elle döndürün; >0,05 mm radyal boşluğu kontrol edin |
Fırçalı ve Fırçasız DC Motorlar: Her Biri Ne Zaman Kullanılmalı
"DC motor" terimi giderek hem fırçalı hem de fırçasız (BLDC) tasarımları kapsamaktadır. Takasları anlamak, her proje için doğru seçimi belirler.
- Fırçalanmış DC motorlar: Daha basit kontrol (doğrudan voltaj veya PWM), daha düşük maliyet, ancak fırçalar aşınır. Tipik fırça ömrü 500–3.000 saat Yüke ve hıza bağlı olarak. Düşük maliyetli tüketici ürünleri, oyuncaklar ve prototipler için idealdir.
- Fırçasız DC motorlar: Kontrolör IC aracılığıyla elektronik komutasyon, fırçaların tamamen yerini alır. Ömrü aşıyor 10.000 saat verimlilik %5-15 daha yüksektir ve en yüksek hızlar daha yüksektir. Güvenilirliğin tartışmasız olduğu drone'lar, hassas robotlar ve tıbbi implantlar için gereklidir.
İlk motoru yapan veya küçük bir robotun prototipini yapan bir Kendin Yap hobisi için, 130 veya 180 form faktöründeki fırçalanmış PMDC motorlar en kolay giriş noktasını sunar; yaygın olarak bulunurlar, hacim olarak her biri 1 ABD dolarının altındadır ve herhangi bir PWM motor sürücü kalkanıyla doğrudan çalışırlar.
Haberler
-
Fırça DC Motorun Kökenleri ve Fiziksel Temelleri Fırça DC Motoru elektrik enerjisini mekanik harekete dönüştürmede öncüdür ve tarihi, modern endüstriyel uygarl...
DEVAMINI OKU -
Bugünlerde Kimler Hala Fırçalı DC Motorları Kullanıyor? Küçük ev aletlerinde fırçalanmış DC motorlar Fırçasız motor teknolojisinin giderek daha fazla benimsenmesine ra...
DEVAMINI OKU -
Tüketici Elektroniği ve Akıllı Cihazlarda Fırça DC Motor Uygulamaları Tüketici Elektroniği Tasarımında Fırçalı DC Motorun Rolü Fırça DC Motoru Özellikle k...
DEVAMINI OKU
 Ana Sayfa


Telif hakkı © Yuyao Hongyang Micromotor Co., Ltd. Tüm hakları saklıdır.